


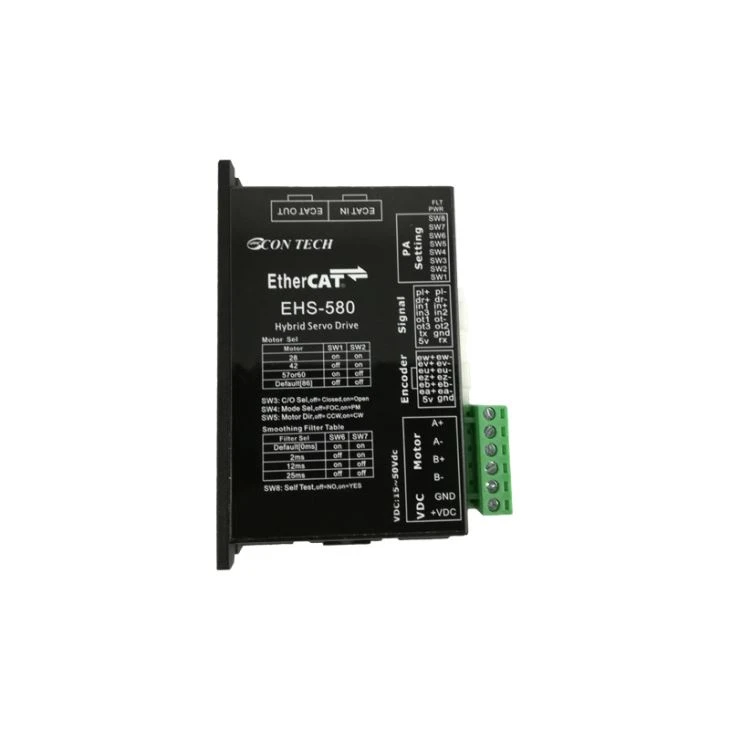


Introducció del producte
El model EST-584 és una de les sèries Bus EtherCAT unitat pas a pas de llaç tancat. Com a esclau EtherCAT estàndard , EHS-580 és compatible amb CANopen via EtherCAT (CoE). EHS-580 pot funcionar amb motor pas a pas de llaç tancat nema23, nema24 i nema34 en resolució de codificador diferent.
Informació bàsica
Alimentació 15V ~ 50VDC
* Suport CANopen a través d'EtherCAT (CoE), coincideix amb l'estàndard CiA402. Basat en cable de comunicació 100BASE-TX, velocitat de baud de 100Mbps, transmissió d'alta velocitat, comunicació d'alta fiabilitat
* Nova tecnologia de 64 bits MCU de punt flotant
* Port sèrie i funció de sintonització automàtica
Sortida OC d'aïllament opto-acoplador de 3 canals
* Tecnologia avançada de control vectorial
* Parell elevat a arrencada i baixa velocitat
* Entrada d'aïllament de 5 canals opto-acoplador, 2 d'ells són d'entrada d'aïllament opto-acoplador d'alta velocitat
* Freqüència de comunicació fins a 100MHz
* Els Dips poden establir 127 IP o IP assignar automàticament
* Interval de configuració actual 0,5-8A
* Moviment suau i soroll extra
* El codificador del motor pot ser 500PPR — 5000PPR.
Especificació de la unitat pas a pas
Mòdul de potència | |
Tipus d’amplificació de potència | Pont H doble |
Control de corrent | 4 estat frequency Freqüència PWM 20KHz |
Corrent de sortida | EHS-580 : El corrent de sortida contínua MAX 8A (PEAK) , Corrent instantani 12A (1,5s) |
Potència d’entrada | 24-50VDC potència, voltatge d’entrada rang absolut de potència 18-50VDC |
Protecció | Sobre-tensió 、 sota-tensió 、 sobre-calor 、 curtcircuit de bobinatge del motor (interfase 、 terra de fase) |
Mòdul de control | |
Grau de subdivisió | El programari pot sintonitzar, pot ajustar-se a qualsevol nombre parell de passos / revolucions 200-51200 |
Resolució del codificador | 10000 pols / revolució (Per a servomotor de pas TC42 / TC57 / TC60 / TC86) , 20000 pols / revolució (per TC42 / TC57 / TC60 / TC86 codificador personalitzat de motor 5000ppr) |
Interval de velocitat | La velocitat pot arribar a 4500 rpm |
Filtre | Filtre de soroll d’entrada digital, filtre d’entrada analògic, filtre suavitzant, filtre PID, filtre d’escorça |
Memòria no volàtil | Els paràmetres de configuració s’emmagatzemen al xip FLASH del DSP al seu interior |
Protocol suportat | CoE (CiA 402) |
Mode suportat | Posició del perfil, velocitat del perfil, par del perfil, posició sincrònica cíclica, |
Sincronitza | SM Event, DC SYNC Event |
Entrada digital | pl + , pl- , dr + , dr- aïllament òptic, entrada diferencial, 5 ~ 24V, l'amplada MIN pols 250ns, la freqüència de pols MAX 2MHz; |
Sortida digital | Aïllament òptic Ot1 , ot2 , ot3, col·lector obert, 30V, MAX100mA, freqüència de pols MAX 10KHz |
Entrada d’analogia | AIN1, |
+ Sortida 5V | 4,8-5V , El MAX 100mA |
Terminal de comunicació | EtherCAT |
Especificació física | |
Temperatura ambiental | 0-40 ℃ (32-104 ° F (instal·lar refrigeració adequada) |
Ambient Humitat | El 90% MAX , Sense condensació |
Dimensió de l’accionament pas a pas (mm)

Especificació del motor coincident
1.Nema17 servo motor fàcil
TC42-03 | TC42-04 | TC42-06 | TC42-08 | |
Angle de grau (grau) | 1.8 | 1.8 | 1.8 | 1.8 |
Parell de retenció (Nm) | 0,3 | 0,4 | 0,6 | 0,8 |
Corrent de Fase (A) | 2.3 | 1,68 | 2.3 | 2.3 |
Resistència en fase (ohm) | 0,94 | 1,65 | 1.3 | 1.7 |
Inductància en fase (mH) | 1.8 | 2.8 | 2.5 | 4.6 |
Inèrcia (g.cm2) | 57 | 73 | 86 | 102 |
Pes (Kg) | 0,24 | 0,37 | 0,45 | 0,5 |
Codificador (línies / Rev.) | 1000 | 1000 | 1000 | 1000 |
Motor servo pas a pas 2.Nema23
TC57-11 | TC57-24 (BK) | TC57-28 | |
Angle de grau (grau) | 1.8 | 1.8 | 1.8 |
Parell de retenció (Nm) | 1.1 | 2.4 | 2.8 |
Corrent de Fase (A) | 6.0 | 5.6 | 5.6 |
Resistència en fase (ohm) | 0,2 | 0,4 | 0,5 |
Inductància en fase (mH) | 0,52 | 1.5 | 2.0 |
Inèrcia (g.cm2) | 300 | 480 | 550 |
Pes (Kg) | 0,7 | 1.1 | 1.8 |
Codificador (línies / Rev.) | 1000 | 1000 | 1000 |
BK: el motor suporta el fre
3. Motor pas a pas de bucle tancat Nema24
TC60-15 | TC60-30 | TC60-40 | |
Angle de grau (grau) | 1.8 | 1.8 | 1.8 |
Parell de retenció (Nm) | 1.5 | 3.0 | 4.0 |
Corrent de Fase (A) | 6.0 | 6.0 | 5.6 |
Resistència en fase (ohm) | 0,3 | 0,6 | 0,5 |
Inductància en fase (mH) | 1.1 | 1.8 | 2.1 |
Inèrcia (g.cm2) | 400 | 840 | 840 |
Pes (Kg) | 0,8 | 1.4 | 1.6 |
Codificador (línies / Rev.) | 1000 | 1000 | 1000 |
Motor servo híbrid 4.Nema34
TC86-45 | TC86-85 | TC86-120 | |
Angle de grau (grau) | 1.8 | 1.8 | 1.8 |
Parell de retenció (Nm) | 4.5 | 8.5 | 12 |
Corrent de Fase (A) | 6.0 | 6.0 | 6.0 |
Resistència en fase (ohm) | 0,325 | 0,5 | 0,73 |
Inductància en fase (mH) | 3.0 | 6.0 | 8,68 |
Inèrcia (g.cm2) 2 ) | 1400 | 2700 | 4000 |
Pes (Kg) | 2.3 | 3.8 | 5.3 |
Codificador (línies / Rev.) | 1000 | 1000 | 1000 |
Nota: tots els motors poden fer fre
Accessoris opcionals (Cal comprar per separat)
- Cables de comunicació
blindat, 1 metre
- Cables d'extensió del motor
- Cables d'extensió del codificador motor
Etiquetes populars: Unitat d'autobús EtherCAT Servo pas EHS-580, fabricant, proveïdor, fàbrica


